
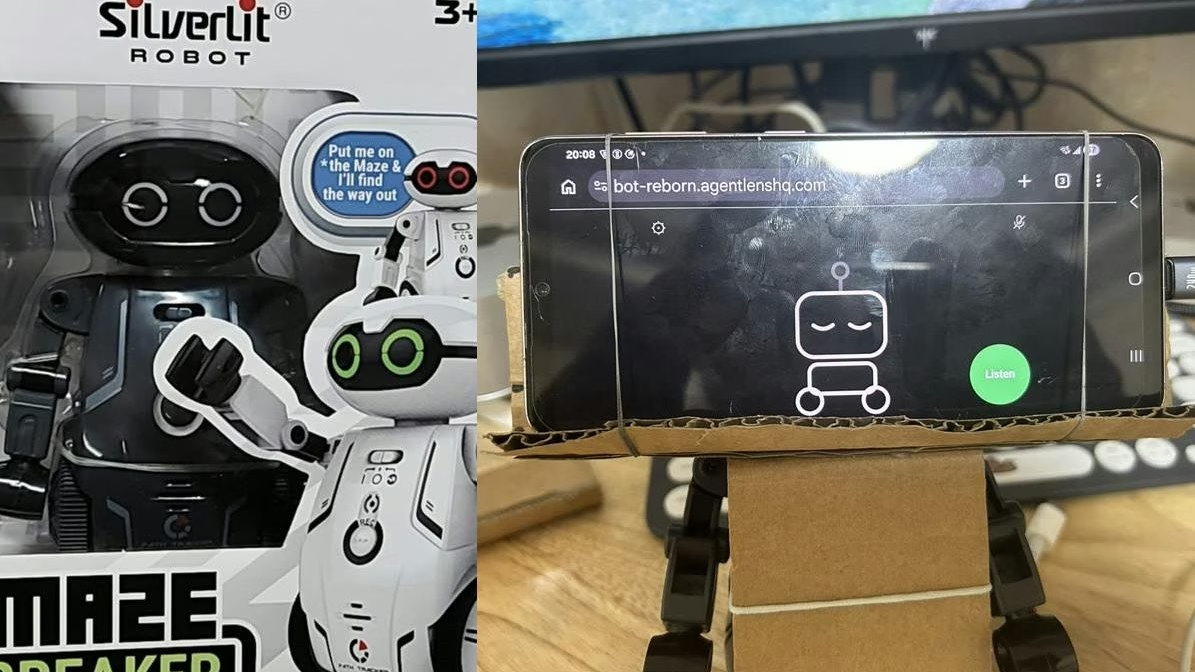
Asten นักประดิษฐ์เจ้าของโปรเจกต์ Bot Reborn ซื้อหุ่นยนต์ของเล่น Silverlit Maze Breaker จาก Xianyu แอปตลาดซื้อขายของจีน ในราคา 29.87 หยวน หรือราว 4 ดอลลาร์ ของเล่นตัวนี้เดิมทำได้แค่วิ่งตามเส้นและหาทางออกจากเขาวงกตง่ายๆ แต่หลังผ่านมือเขา มันกลายเป็นหุ่นยนต์ที่ฟังเราพูด ตอบกลับเป็นเสียง และวิ่งตามคำสั่งได้ ในคลิปหนึ่งที่เขาโพสต์ หุ่นตัวนี้ยังทำหน้าที่อยู่เป็นเพื่อนเด็ก ระหว่างที่สุนัขตัวจริงของบ้านกำลังกินข้าว
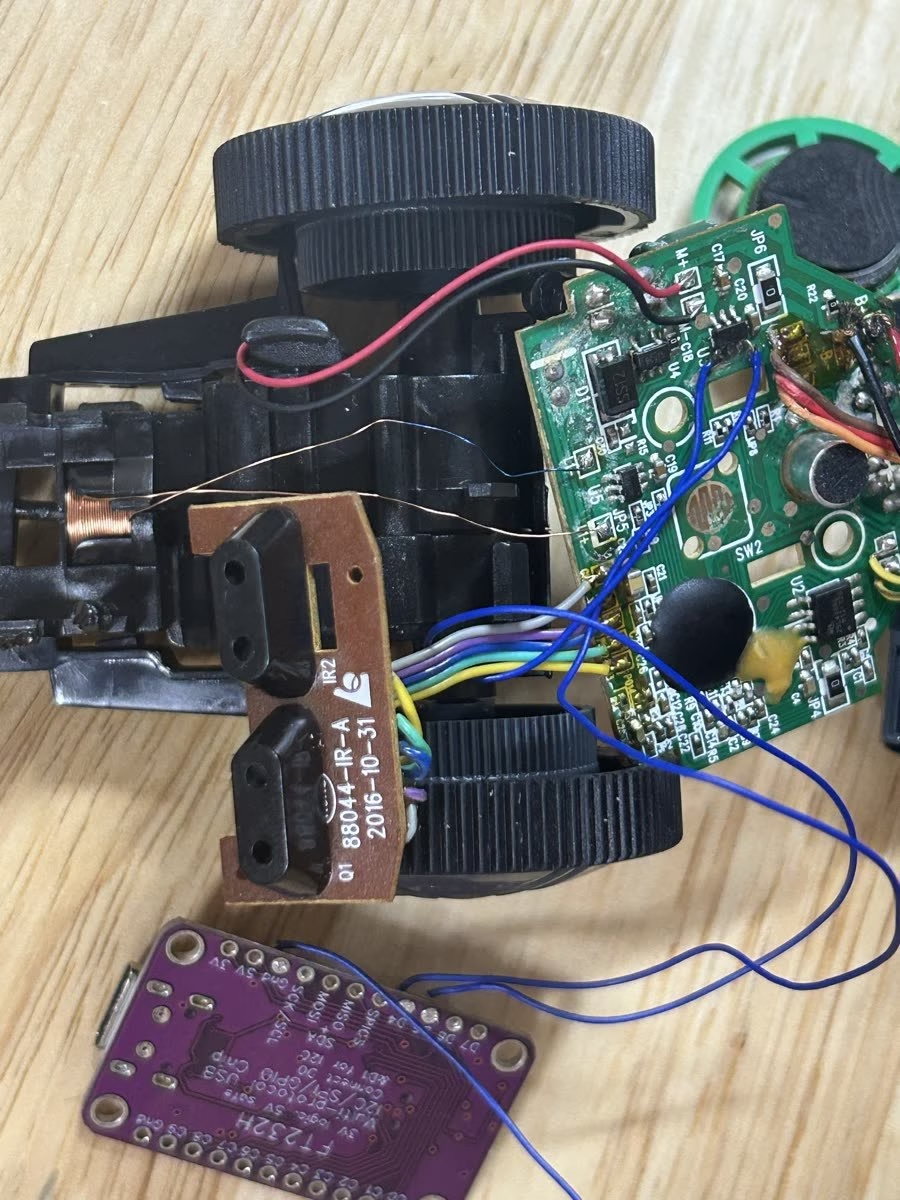
ตัดลายวงจรเส้นเดียว ต่อสายเพิ่มแค่ 4 เส้น
ข้างในของเล่นมีมอเตอร์ตัวเดียวขับสายพานตีนตะขาบ ส่วนการเลี้ยวใช้แม่เหล็กไฟฟ้าดันแกนไปทางซ้ายหรือขวา ทั้งสองส่วนคุมด้วยชิปไดรเวอร์สองตัว ตัวละสองขา รวมแล้วใช้สายควบคุมแค่ 4 เส้น Asten ตัดลายวงจรระหว่างชิปเดิมของของเล่นกับไดรเวอร์มอเตอร์ แล้วบัดกรีสายจากบอร์ด FT232H ซึ่งเป็นตัวแปลง USB เป็น GPIO เข้าไปที่ขาอินพุตของไดรเวอร์ทั้งสองตัว เขาเตือนไว้ด้วยว่าสายเลี้ยวต้องต่อเข้าขาอินพุตของไดรเวอร์ ห้ามต่อตรงเข้าขดลวด ไม่อย่างนั้นขาบอร์ดจะไหม้
มือถือ Android ถูกมัดไว้บนตัวหุ่นด้วยกระดาษแข็งกับหนังยางแทนหัวเดิม หน้าจอกลายเป็นใบหน้าแอนิเมชัน ไมค์และลำโพงของมือถือทำหน้าที่เป็นหูกับปาก มือถือสั่งบอร์ดผ่าน WebUSB ของ Chrome ซึ่ง iPhone ไม่มี จึงใช้ได้เฉพาะ Android ส่วนสมองจริงอยู่บนคอมพิวเตอร์ในวง Wi-Fi เดียวกัน รันเซิร์ฟเวอร์ Node.js ที่คอยแปลงเสียงเป็นข้อความ คิดคำตอบ และสั่งมอเตอร์
โมเดลเล็ก 0.8B ทำหน้าที่เป็นรีเฟล็กซ์ ก่อน LLM จะได้คิด
ปัญหาของการให้ LLM คุมหุ่นยนต์คือมันช้า ถ้าหุ่นกำลังพุ่งไปชนขาโต๊ะ คำว่าหยุดไม่ควรต้องรอโมเดลใหญ่คิดหลายวินาที Asten จึงเอา Qwen3.5-0.8B มาจูนให้ทำงานอย่างเดียว คือฟังประโยคแล้วเลือกว่าเป็นคำสั่งเคลื่อนที่แบบไหนใน 6 แบบ เดินหน้า ถอยหลัง เลี้ยวซ้าย เลี้ยวขวา หยุด หรือไปต่อ ถ้าไม่ใช่คำสั่งเคลื่อนที่ก็ส่งต่อให้โมเดลแชตตัวใหญ่ตอบแทน
โมเดลตอบเป็นค่าความน่าจะเป็นแทนการพิมพ์ข้อความ จึงเร็วมาก บน Mac mini M4 ใช้เวลาราว 203 ถึง 220 มิลลิวินาทีนับจากได้ข้อความจนหุ่นขยับ ยกเว้นครั้งแรกที่ต้องโหลดโมเดลซึ่งใช้ 3.6 วินาที การเทรนใช้ตัวอย่าง 490 ประโยค ใช้เวลาราวครึ่งชั่วโมงบน GPU ฟรีของ Google Colab ได้ความแม่นยำ 86.6% (ถูก 142 จาก 164 ประโยคทดสอบ) และหุ่นจะขยับก็ต่อเมื่อโมเดลมั่นใจเกิน 80% เท่านั้น เจ้าของโปรเจกต์ให้หลักไว้ว่ารีเฟล็กซ์มาช้าได้ แต่ห้ามผิด
ชุดข้อมูลยังสอนให้แยกประโยคที่มีคำสั่งปนอยู่แต่ไม่ได้ตั้งใจสั่งด้วย อย่าง I can’t stop laughing หรือ i turned left at the light today ซึ่งต้องส่งต่อให้โมเดลแชต ไม่ใช่สั่งหุ่นหยุดหรือเลี้ยวซ้าย
ถอยหลังครั้งแรกก็ล้มคว่ำ ร่างต่อไปเลยต้องลดน้ำหนัก
ครั้งแรกที่ระบบทำงาน เขาพูดว่า back up หุ่นถอยหลังทันทีตามสั่ง แล้วมือถือที่แบกอยู่ก็ถ่วงจนหุ่นล้มคว่ำทั้งตัว ร่างต่อไปจึงจะเปลี่ยนจากมือถือเป็นบอร์ด ESP32-S3 คู่กับไมค์ INMP441 และแอมป์ MAX98357A ตอนนี้บอร์ดชุดนี้ฟังและพูดผ่าน Wi-Fi ได้แล้วบนเบรดบอร์ด ตอนทดสอบเขาขอให้มันพิสูจน์ว่ามีชีวิตด้วยคำสามคำ มันตอบกลับมาว่า Two copper wires แต่ยังไม่ได้ติดตั้งลงบนตัวรถ
โค้ดทั้งหมดเปิดเป็นโอเพนซอร์สแบบ MIT พร้อมชุดข้อมูลและโมเดลบน Hugging Face ใครยังไม่มีของเล่นก็ตั้งค่าให้หุ่นทำงานแบบ Dry run ที่แค่บันทึกคำสั่งไว้ใน log ได้ ส่วนคนที่มีของเล่นที่ใช้ไดรเวอร์มอเตอร์แบบเดียวกันก็ลองทำตามได้เลย