
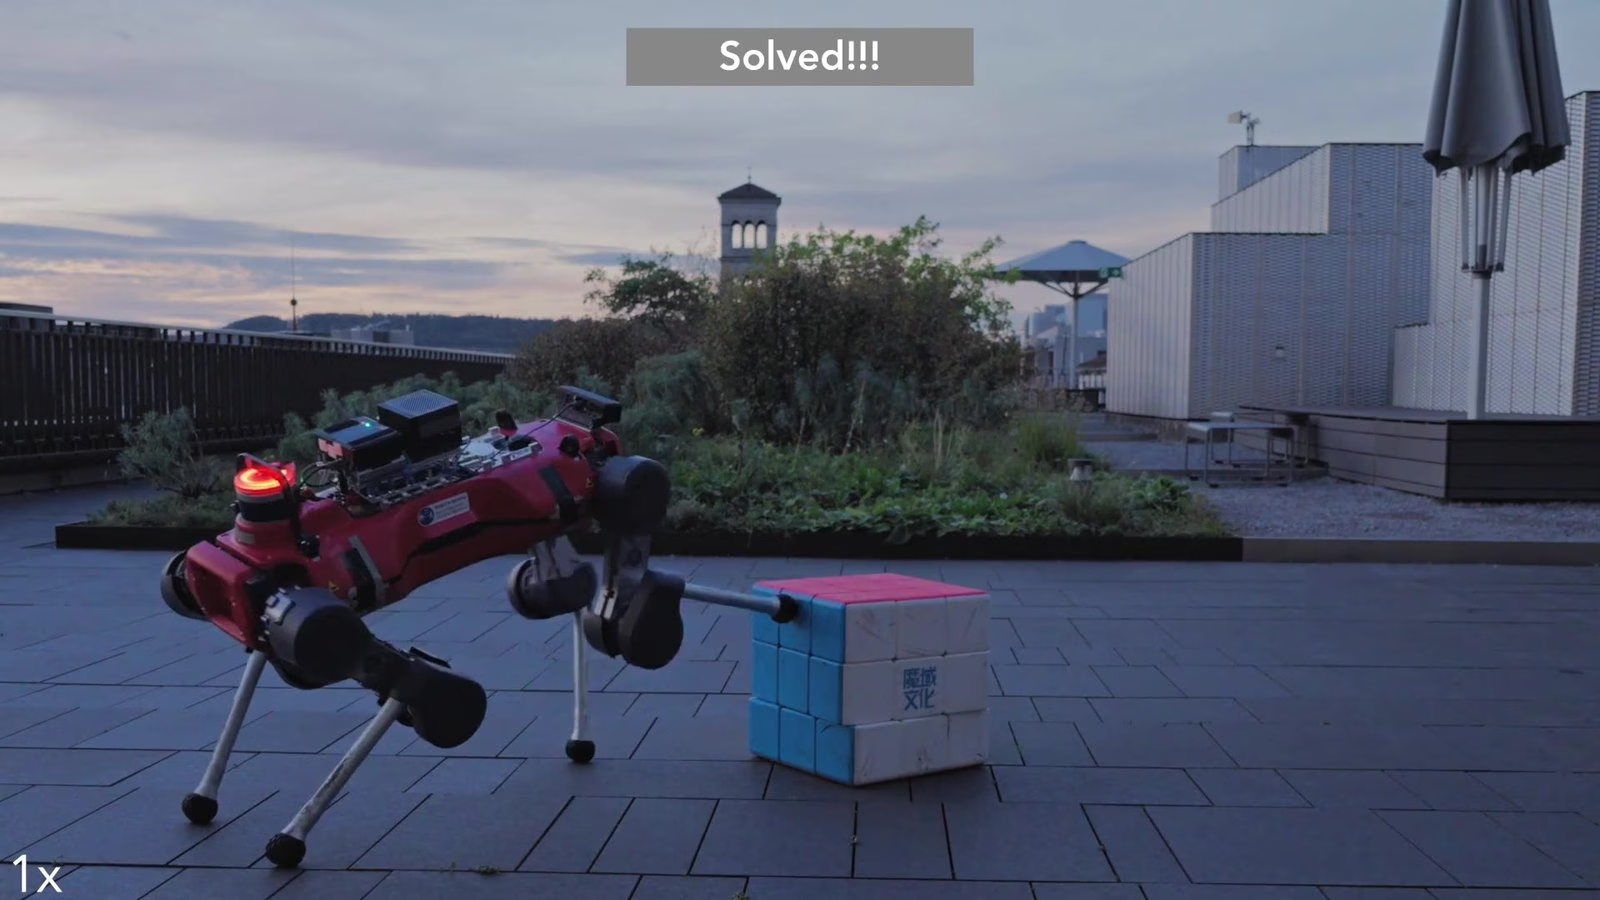
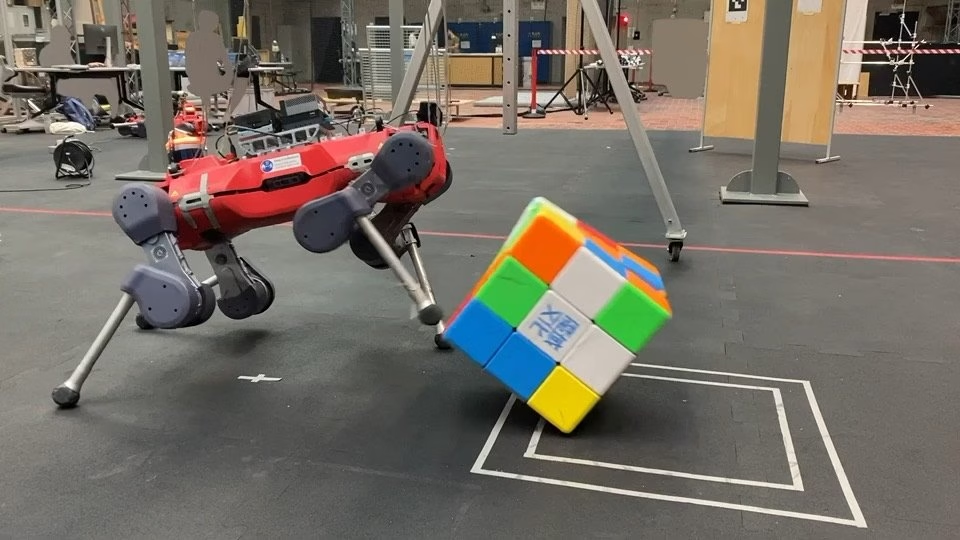
เราเห็นหุ่นยนต์แก้รูบิคมาหลายแบบแล้ว ส่วนใหญ่เป็นแขนกลหรือมือหุ่นยนต์ที่ออกแบบมาจับลูกบาศก์โดยเฉพาะ แต่งานใหม่จาก Robotic Systems Lab (RSL) ของ ETH Zürich เลือกทางที่ยากกว่านั้นมาก คือให้หุ่นยนต์สี่ขา ANYmal-D ซึ่งไม่มีแขนสักข้าง แก้รูบิคขนาดยักษ์ที่วางอยู่บนพื้นด้วยเท้าของมันเองทั้งหมด
ผลคือหุ่นแก้รูบิคสำเร็จแบบอัตโนมัติบนเครื่องจริง 3 รอบ แต่ละรอบใช้ประมาณ 30 ขั้นตอน กินเวลา 8 ถึง 9 นาที ตั้งแต่เดินสำรวจลูกบาศก์ไปจนถึงหมุนชั้นสุดท้ายเข้าที่ งานนี้ทำร่วมกับนักวิจัยจาก NVIDIA และเผยแพร่เป็นเปเปอร์บน arXiv พร้อมหน้าโปรเจกต์และคลิปเต็ม
ดูให้ครบก่อน แล้วค่อยวางแผน
ขั้นแรก ANYmal ต้องรู้ก่อนว่ารูบิคตรงหน้าหน้าตาเป็นยังไง มันเดินรอบลูกบาศก์และพลิกให้เห็นหน้าที่ซ่อนอยู่ แล้วใช้กล้องความลึก ZED X Mini ที่ติดอยู่บนตัวเก็บภาพจากหลายมุม ระบบใช้ SAM 3 แยกตัวลูกบาศก์ออกจากฉากหลัง คำนวณตำแหน่งและมุมของมัน จากนั้นอ่านสีของแต่ละช่องแล้วต่อเป็นผังสีครบทั้ง 6 หน้า
ความแม่นของส่วนนี้สูงกว่าที่คิด ในระยะไม่เกิน 2 เมตร ระบบระบุตำแหน่งลูกบาศก์คลาดเคลื่อนเฉลี่ยราว 2 เซนติเมตร มุมคลาดไม่ถึง 3 องศา ส่วนการอ่านสีถูกต้อง 100% ในอาคาร และ 98.7% เมื่อออกไปเล่นกลางแจ้งที่แสงเปลี่ยนไปมา
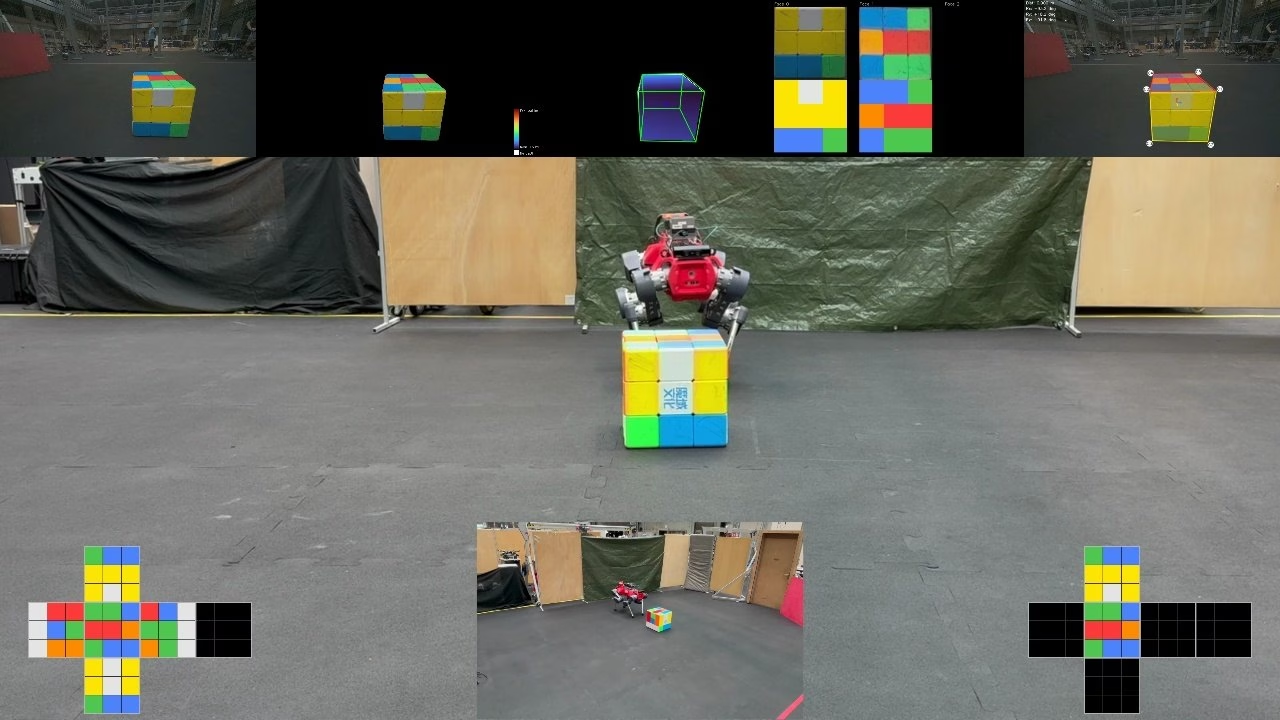
พอได้ผังสีครบ ตัวแก้รูบิคมาตรฐานจะคำนวณลำดับการหมุน แล้วตัววางแผนจะแปลงเป็นท่าที่หุ่นทำได้จริง คือการเดินเข้าไปจัดตำแหน่ง การพลิกลูกบาศก์ และการหมุนชั้น ระหว่างแต่ละท่า กล้องจะคอยอัปเดตตำแหน่งลูกบาศก์ใหม่ เพื่อให้หุ่นก้าวไปยืนถูกจุดก่อนเริ่มท่าถัดไป
เท้าข้างหนึ่งกดล็อก อีกข้างดันให้หมุน
ความยากจริงอยู่ที่ตรงนี้ เพราะรูบิคไม่ใช่กล่องธรรมดา ถ้าพลิกแรงไปนิดแล้วชั้นใดชั้นหนึ่งเผลอหมุนตาม ลำดับที่คำนวณไว้ทั้งหมดก็พังทันที ทีมจึงสอนท่าด้วยเท้าไว้ 4 ท่า ได้แก่ พลิกลูกบาศก์ 90 องศาเข้าหาตัว พลิก 90 องศาออกจากตัว หมุนชั้นทวนเข็ม และหมุนชั้นตามเข็ม
ท่าหมุนชั้นดูแล้วเหมือนคนใช้เท้าเล่นรูบิคจริงๆ เท้าขวาจะกดลูกบาศก์ไว้ให้นิ่ง แล้วเท้าซ้ายดันสองชั้นบนให้หมุนไป 90 องศาทวนเข็ม ส่วนท่าหมุนตามเข็มไม่ได้ฝึกแยก แต่ใช้วิธีสะท้อนท่าเดิมแบบกระจกตอนใช้งานจริง
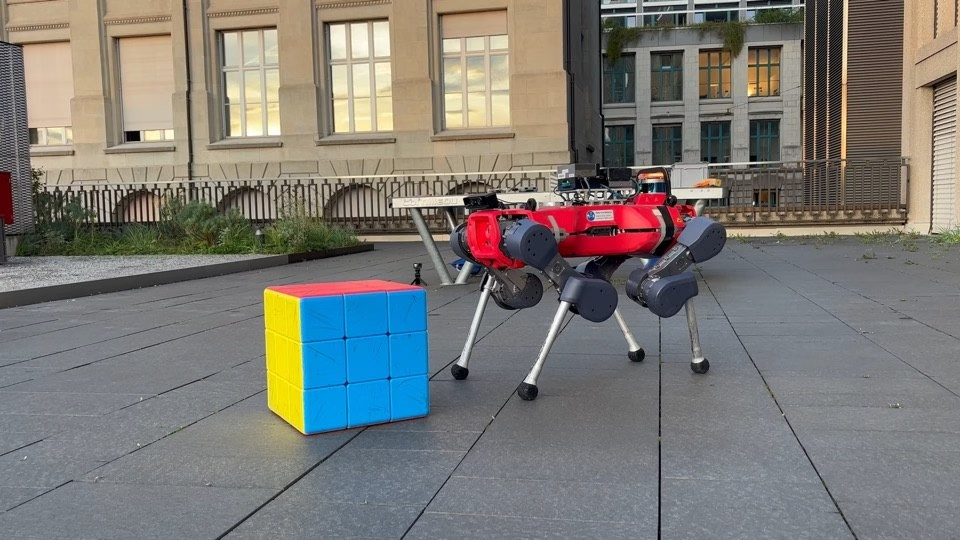
ท่าทั้งหมดฝึกในโลกจำลองด้วย reinforcement learning หุ่นได้รางวัลเมื่อวางเท้าถูกจุด หมุนชั้นได้สะอาด และทรงตัวได้ดี ทีมใช้วิธี teacher-student คือฝึก “ครู” ที่มองเห็นข้อมูลในโลกจำลองได้หมด แล้วถ่ายทอดให้ “นักเรียน” ที่รู้แค่ภาพความลึกจากกล้องหน้าสองตัวกับเซนเซอร์ข้อต่อของตัวเอง ช่วงแรกของการฝึกท่าหมุนยังมีแรงช่วยประคองลูกบาศก์ไว้ แล้วค่อยๆ ถอดออกเมื่อหุ่นทำได้ดีขึ้น
โดนดึงขา โดนไม้เขี่ย ก็ยังเล่นต่อ
จุดที่ทำให้งานนี้ดูจริงจังกว่าโชว์ทั่วไปคือชุดทดสอบความทนทาน ทีมให้หุ่นเล่นบนพื้นลื่น บนพื้นหินปูถนน และพื้นหินปูถนนที่มีมอสเกาะ ลองให้เริ่มจากลูกบาศก์ที่ชั้นเยื้องไม่ตรงแนว เอาเชือกดึงขาหุ่นระหว่างทำท่า ใช้ไม้เขี่ยลูกบาศก์ให้ไกลออกไป และเอากล่องหนักมาขวางตอนกำลังพลิก หุ่นยังปรับตัวกลับมาทำท่าต่อได้
ท่าพลิกที่ฝึกมายังใช้ได้กับของอย่างอื่นด้วย เช่น กล่องเล็กน้ำหนักเบาและภาชนะทรงกระบอก ในโลกจำลอง ทีมพบว่าภาพความลึกจากกล้องช่วยให้ผลดีขึ้นมาก หน่วยความจำในตัวควบคุมช่วยให้ท่าพลิกออกและท่าหมุนเสถียรขึ้น และการคุมทั้งตัวพร้อมกันในระดับข้อต่อช่วยให้กดกับดันไปพร้อมกันได้ดีกว่าการสั่งแค่ตำแหน่งเท้า
ทำไมการใช้เท้าทำงานถึงสำคัญ
ถ้าหุ่นสี่ขาใช้เท้าจัดการสิ่งของที่ซับซ้อนได้เอง ก็ไม่จำเป็นต้องติดแขนกลหรือมือจับเพิ่มทุกครั้งที่ต้องดัน พลิก หรือขยับของ ทีมวิจัยสรุปว่างานนี้แสดงให้เห็นว่าการมองเห็นบนตัวหุ่นบวกกับการใช้เท้าอย่างประสานกัน พาหุ่นสี่ขาไปทำงานหลายขั้นตอนต่อเนื่องได้นานหลายนาที โดยไม่ต้องมีแขนหรือมือจับเพิ่ม
รูบิคยักษ์จึงเป็นโจทย์ทดสอบที่ดีมาก เพราะต้องทำท่าให้แม่นติดกันราว 30 ครั้ง ถ้าชั้นไหนเผลอหมุนผิดแม้แต่ครั้งเดียว แผนที่คำนวณไว้ก็ใช้ต่อไม่ได้
แหล่งอ้างอิง
- ETH Zürich RSL: Solving a Giant Rubik’s Cube with a Quadruped Robot (หน้าโปรเจกต์)
- arXiv: Solving a Giant Rubik’s Cube with a Quadruped Robot
- YouTube Robotic Systems Lab: Solving a Giant Rubik’s Cube with a Quadruped Robot
- IEEE Spectrum: Video Friday: Quadruped Robot Solves Giant Rubik’s Cube by Itself
- Interesting Engineering (Yahoo Tech): Four-legged ANYmal solves giant Rubik’s Cube with only its feet in 30 steps
- The Verge: Even this quadruped robot can solve a Rubik’s Cube faster than I can